当当读书
首页
书房
账户
购物车
分享
分享到
QQ空间
新浪微博
关闭
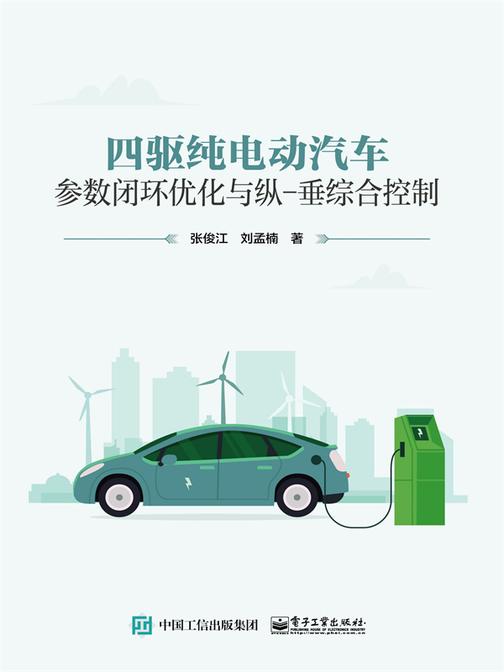
四驱纯电动汽车参数闭环优化与纵-垂综合控制
张俊江,刘孟楠
0
¥
70.00
抢
秒
原价¥70
¥
开通租阅权,免费读此书
提示:数字商品不支持退换货,不提供源文件,不支持导出打印。
评论
赠一得一
收藏
分享
此书籍暂不支持在移动端购买和阅读
秒
剩余
0
天
00
小时
00
分
00
秒
抢
此商品限时抢购中,剩余
1
天
12
小时
31
分
23
秒
减
折
满80元折上8折
N件折
满2件折上8折
N元场
已选1件,再选1件即可享8折
领券
查看对应纸书
25.2
详情
目录
评论(
0
)
内容简介
本书以提高电动汽车的能量回收率和乘坐舒适性为目标,展四驱纯电动汽车参数设计方法、再生制动控制和车辆垂向运动抑制策略等方面的研究,主要包括以下内容:针对车辆设计初期因车辆整备质量未知而造成参数设计困难的问题,提出了一种融合质量闭环算法、动态规划和遗传算法的四驱纯电动汽车参数闭环优化设计方法,从而获得了合适的车辆整备质量和动力系统参数;针对车辆制动过程中的能量高效回收问题,提出了一种融合自适应三次指数预测和两阶段动态规划的预测控制策略,从而提升了车辆的能量回收效率;针对车辆制动过程中的纵向运动会引起车身俯仰运动,而导致车辆的乘坐舒适性变差的问题,建立考虑制动强度影响的等效动力学半车模型并提出模型预测控制策略,从而提升了车辆的乘坐舒适性;通过建立制动过程中的纵-垂耦合动力学模型并提出一种综合控制策略,同时提高了车辆的能量回收效率和乘坐舒适性;制定电机转矩的测试方案并标定比例减压阀占空比和制动轮缸压力的关系,通过台架试验,验证了上述各种控制策略的有效性。本书可作为高等院校车辆工程专业的研究生教材,也可作为企业、研究院所从事汽车设计、试验等工程技术人员的参考书。
【作者】
张俊江,1990年05月,河南省周口人,博士毕业于重庆大学,获车辆工程专业博士学位。现任河南科技大学车辆与交通工程学院车辆工程系讲师。博士期间,参与国家重研发计划项目"高性能纯电动运动型多功能汽车( SUV)发”、国家自然科学基金(面上项目)"基于安全性、高效率和平顺性的 CVT 重度混合动力汽车电液复合制动耦合特性与控制研究”2项。2021年6月至今,主持河南省科技攻关项目"基于运动规划的智能电动汽车制动节能控制技术发”1项,参与拖拉机动力系统国家重实验室放课题"大马力拖拉机混合动力系统控制研究”1项;获"河南省教育厅科技成果奖一等奖”1项。发表SCI期刊论文5篇,核心期刊1篇,授权发明专利3项。
展开
作者
张俊江,刘孟楠
出版
电子工业出版社
分类
出版物 >
工业技术 >
汽车与交通运输
大家都在看
换一批
汽车维修从入门到精通
马思驰
汽车原理构造与识图
张能武 主编
新能源汽车维修快速入门一本通
周晓飞
图解汽车构造与原理(全彩视频版)
马思驰
新驾考:学车考证一本通(修订版)
裴保纯
汽车标志大全:美国、瑞典、西班牙篇
林平
汽车标志大全:德国、法国、俄罗斯篇
林平
画解新能源汽车技术
刘强 等
汽车号牌总动员
邓勇;林平
大家都在看
换一批
一套书读懂世界文史经典(套装34册)
汽车维修从入门到精通
马思驰
汽车原理构造与识图
张能武 主编
新能源汽车维修快速入门一本通
周晓飞
图解汽车构造与原理(全彩视频版)
马思驰
新驾考:学车考证一本通(修订版)
裴保纯
汽车标志大全:美国、瑞典、西班牙篇
林平
汽车标志大全:德国、法国、俄罗斯篇
林平
画解新能源汽车技术
刘强 等
购物车
购买
免费试读
加入购物车
领取优惠券
温馨提示:
您已领取的礼券,请到【个人中心】-【资产】中查看。
升级VIP,6万精品免费读。
快来当当读书app
取消
确定

 汽车维修从入门到精通
马思驰
 汽车原理构造与识图
张能武 主编
 新能源汽车维修快速入门一本通
周晓飞
 图解汽车构造与原理(全彩视频版)
马思驰
 新驾考:学车考证一本通(修订版)
裴保纯
 汽车标志大全:美国、瑞典、西班牙篇
林平
 汽车标志大全:德国、法国、俄罗斯篇
林平
 画解新能源汽车技术
刘强 等
 汽车号牌总动员
邓勇;林平
 一套书读懂世界文史经典(套装34册)