当当读书
首页
书房
账户
购物车
分享
分享到
QQ空间
新浪微博
关闭
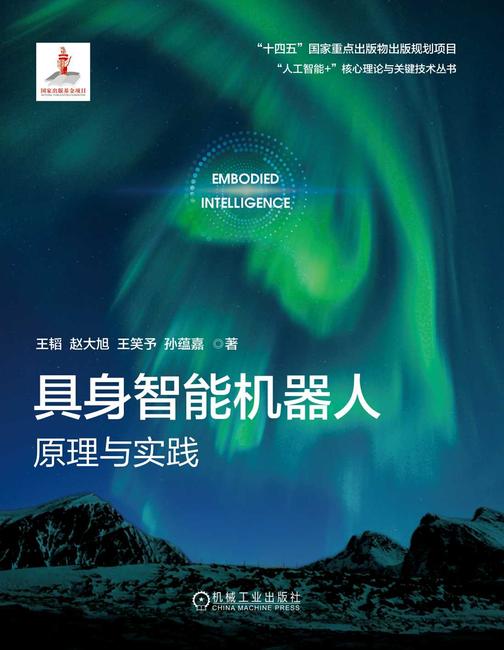
具身智能机器人:原理与实践
王韬,赵大旭,王笑予,孙蕴嘉
0
¥
55.00
抢
秒
原价¥55
¥
开通租阅权,免费读此书
提示:数字商品不支持退换货,不提供源文件,不支持导出打印。
评论
赠一得一
收藏
分享
此书籍暂不支持在移动端购买和阅读
秒
剩余
0
天
00
小时
00
分
00
秒
抢
此商品限时抢购中,剩余
1
天
12
小时
31
分
23
秒
减
折
满80元折上8折
N件折
满2件折上8折
N元场
已选1件,再选1件即可享8折
领券
查看对应纸书
25.2
详情
目录
评论(
0
)
内容简介
本书全面介绍具身智能机器人的结构、组成、工作原理和实现方法。全书分为机器人基础、机器人系统、具身智能机器人交互三个部分,内容包括:机器人概述、具身智能机器人基础概念、机器人本体、 机器人软件系统结构、机器人操作系统、机器人学中的坐标变换、机器人运动学基础、机器人感知概述、机器人语音、机器人视觉、机器人移动、机器人操作、机器人系统仿真、现代具身智能、人与机器人的交互、机器人的情感、机器人伦理和具身智能机器人的未来。本书既适合作为高校计算机、机器人等专业的课程教材,也适合作为机器人领域的研究者和工程技术人员的参考书。
【推荐语】
当大模型赋予机器人“理解世界”的能力,当具身智能从实验室走向产业落地,机器人技术正经历从"执行工具"到"智能体"的历史性跨越。面对这一前沿浪潮,如何系统掌握从基础理论到工程实践的完整知识体系,成为每一位机器人领域学习者和从业者的核心课题。 本书由北京大学王韬研究员领衔,联合多所高校机器人领域专家共同撰写。书中以"具身智能"为核心视角,系统构建了从机器人基础理论到智能交互的完整知识框架。全书以"算算"机器人实践项目贯穿始终,将抽象原理与真实系统紧密关联起来,帮助读者在"学中做、做中学",形成对具身智能机器人的全面认知。 本书特色: 体系完整,覆盖全面:从机器人本体、运动学、感知,到语音、视觉、移动、操作、仿真,再到现代具身智能(多模态大模型、视觉-语言导航、通用抓取)、人机交互、情感识别与机器人伦理,层层递,构建完整知识图谱。 实战驱动,学以致用:各章配套“算算”机器人实践任务,涵盖软硬件系统、ROS节、坐标变换、感知与子系统实现,强化工程动手能力。 前沿引领,拥抱智能:深讲解大模型赋能下的意图识别、环境认知、具身导航与仿真到现实适应性,紧跟技术发展最前沿。 趣味引导,轻松门:每章设置“轻松一刻”,通过前沿案例与互动游戏激发学习兴趣,降低门门槛。
【作者】
王韬,理学博士,北京大学计算机学院研究员,情感与认知智能机器人实验室主任,北大-北京人形机器人创新中心情感智能应用联合实验室主任,北京计算机学会秘书长(兼机器人情感计算专业委员会主任),曾任杭州市钱江特聘专家。王韬研究员从事计算机系统结构、情感与认知计算、智能机器人系统、系统建模与推演方向的研究,主持国家、省部级以及重要横向项目10余项。获教育部自然科学一等奖、北京市高等教育教学成果一等奖等4项省部级奖励,获专利授权20余项。发表学术论文80余篇,多篇论文获得国际学术会议最佳论文奖。
展开
作者
王韬,赵大旭,王笑予,孙蕴嘉
出版
机械工业出版社
分类
出版物 >
大中专教材 >
研究生/本科/专科教材
大家都在看
换一批
中医基础理论(全国中医药行业高等教育“十四五”创新教材)
唐华伟;司复春
经济学原理
(英)马歇尔
针灸处方学(全国中医药行业高等教育“十四五”创新教材)
李志道
中医导引学(全国中医药行业高等教育“十四五”创新教材)
严蔚冰
中医禁忌学(全国中医药行业高等教育“十四五”创新教材)
王辉武;马烈光
子午流注针法(全国中医药行业高等教育“十四五”创新教材)
赵志国;赵仓焕
中药学(全国中医药行业高等教育“十四五”规划教材)
周祯祥;吴庆光
中医临床技能实训教程(全国中医药行业高等教育“十三五”创新教材)
王健
中医康复学(全国中医药行业高等教育“十四五”创新教材)
郭海英;朱震
购物车
购买
免费试读
加入购物车
领取优惠券
温馨提示:
您已领取的礼券,请到【个人中心】-【资产】中查看。
升级VIP,6万精品免费读。
快来当当读书app
取消
确定

 中医基础理论(全国中医药行业高等教育“十四五”创新教材)
唐华伟;司复春
 经济学原理
(英)马歇尔
 针灸处方学(全国中医药行业高等教育“十四五”创新教材)
李志道
 中医导引学(全国中医药行业高等教育“十四五”创新教材)
严蔚冰
 中医禁忌学(全国中医药行业高等教育“十四五”创新教材)
王辉武;马烈光
 子午流注针法(全国中医药行业高等教育“十四五”创新教材)
赵志国;赵仓焕
 中药学(全国中医药行业高等教育“十四五”规划教材)
周祯祥;吴庆光
 中医临床技能实训教程(全国中医药行业高等教育“十三五”创新教材)
王健
 中医康复学(全国中医药行业高等教育“十四五”创新教材)
郭海英;朱震