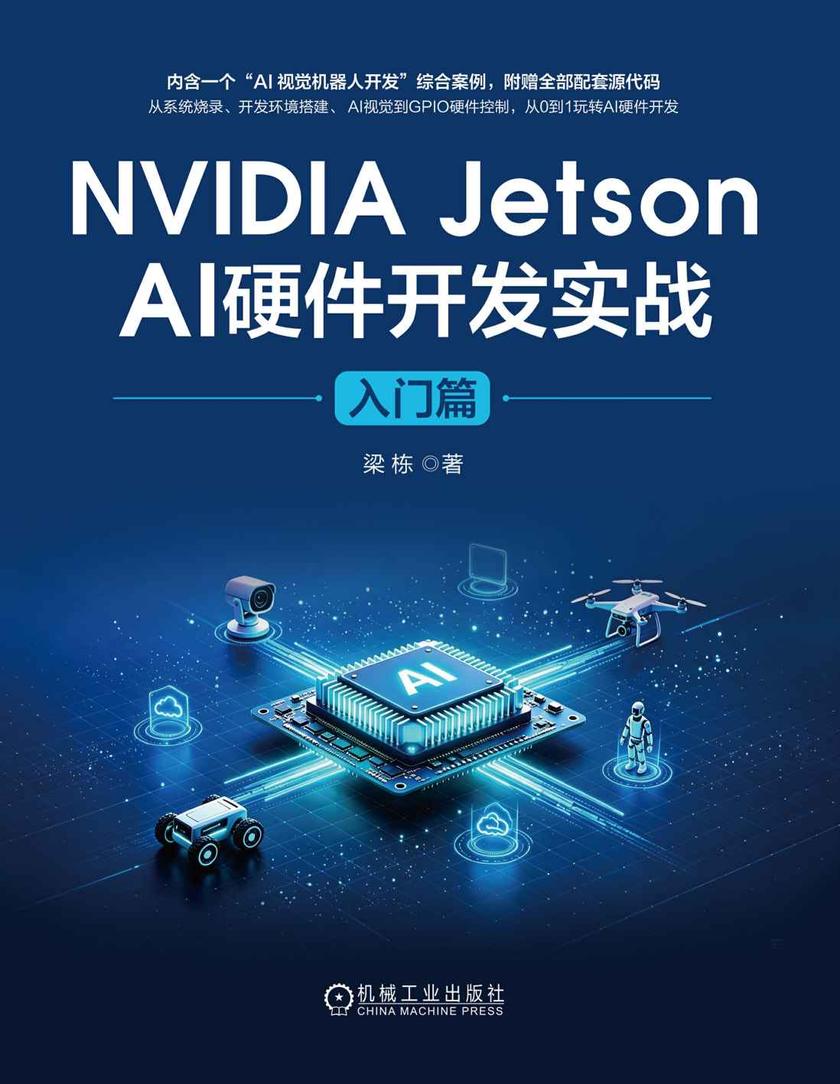
这是一本面向小白主讲基于Jetson Orin行AI硬件发的工具书,书中全面介绍了从门Jetson到AI视觉、硬件控制等内容,本书还给出了 Jetson 结合 AI 视觉与硬件技术的综合应用案例——AI视觉机器人发。通过本书,读者可快速掌握边缘 AI 硬件配置、视觉处理、模型推理与硬件联动发,完成从环境搭建到完整 AI硬件项目发的全流程。学完本书,读者可以应对机器视觉、智能机器人、边缘人工智能等项目。
售 价:¥
纸质售价:¥64.30购买纸书


 6.8
温馨提示:数字商品不支持退换货,不提供源文件,不支持导出打印
为你推荐

Preface 前言
Chapter 1 第1章 初识NVIDIA Jetson
1.1 Jetson产品矩阵
1.2 Jetson硬件资源
1.2.1 Jetson Orin Nano
1.2.2 Jetson Orin Nano与Jetson Nano
1.3 Jetson软件资源
1.3.1 NVIDIA JetPack SDK
1.3.2 NVIDIA TAO
1.3.3 NVIDIA DeepStream SDK
1.4 Jetson与其他嵌入式硬件
1.4.1 Jetson与单板机
1.4.2 Jetson与单片机
1.5 本章小结
Chapter 2 第2章 配置Jetson系统环境
2.1 Jetson系统烧录
2.1.1 SDK Manager烧录
2.1.2 microSD卡烧录
2.1.3 Jetson系统烧录其他事项
2.2 Jetson系统初始化
2.2.1 Jetson系统桌面配置
2.2.2 Jetson系统更新
2.2.3 Jetson系统Python环境配置
2.3 Jetson系统监控
2.3.1 JTOP
2.3.2 Indicator Sysmonitor
2.4 Jetson系统优化
2.4.1 交换空间配置
2.4.2 分屏终端配置
2.5 Jetson系统救援
2.5.1 Jetson系统备份
2.5.2 Jetson系统恢复
2.5.3 Jetson存储设备扩容
2.6 Jetson远程访问
2.6.1 远程登录SSH
2.6.2 远程桌面
2.7 Jetson Wi-Fi热点设置
2.8 本章小结
Chapter 3 第3章 配置Jetson开发环境
3.1 配置AI开发环境
3.1.1 OpenCV
3.1.2 TensorFlow
3.1.3 PyTorch系列
3.1.4 对比TensorFlow与PyTorch
3.2 配置远程开发工具JupyterLab
3.2.1 安装JupyterLab
3.2.2 使用JupyterLab
3.3 构建Jetson Docker虚拟环境
3.3.1 Jetson与Docker
3.3.2 NVIDIA NGC与Jetson Docker镜像
3.3.3 初识Jetson Docker
3.3.4 定制Jetson Docker镜像
3.4 本章小结
Chapter 4 第4章 使用Jetson看世界
4.1 为Jetson设备配置摄像头
4.1.1 配置MIPI CSI摄像头与USB摄像头
4.1.2 使用V4L2配置摄像头
4.1.3 基于GStreamer多媒体框架调用摄像头
4.1.4 使用JetCam调用摄像头
4.1.5 使用OpenCV调用摄像头
4.1.6 构建摄像头实时流服务
4.2 Jetson AI视觉与神经网络
4.3 训练神经网络模型
4.3.1 识别手写数字
4.3.2 猫狗图片分类
4.4 本章小结
Chapter 5 第5章 Jetson-Inference项目
5.1 Jetson-Inference环境搭建
5.1.1 源码构建Jetson-Inference
5.1.2 容器部署Jetson-Inference
5.1.3 初识Jetson-Inference
5.2 图像分类推理
5.2.1 图像分类概述
5.2.2 使用ImageNet进行图像分类推理
5.2.3 实例:基于Jetson-Inference库实现图像分类
5.3 目标检测推理
5.3.1 目标检测概述
5.3.2 使用DetectNet进行目标检测推理
5.3.3 实例:基于Jetson-Inference库实现目标检测
5.4 语义分割推理
5.4.1 语义分割概述
5.4.2 使用SegNet进行语义分割推理
5.5 姿态估计推理
5.5.1 姿态估计概述
5.5.2 使用PoseNet进行姿态估计推理
5.6 动作识别推理
5.6.1 动作识别概述
5.6.2 使用ActionNet进行动作识别推理
5.7 背景去除推理
5.7.1 背景去除概述
5.7.2 使用BackgroundNet进行背景去除推理
5.8 单眼深度推理
5.8.1 单眼深度概述
5.8.2 使用DepthNet进行单眼深度推理
5.9 本章小结
Chapter 6 第6章 Jetson硬件控制基础
6.1 初识Jetson GPIO
6.1.1 Jetson GPIO基本概念
6.1.2 Jetson GPIO外设常用协议
6.1.3 Jetson GPIO常备外设
6.2 Jetson GPIO应用开发
6.2.1 Jetson硬件接口配置工具
6.2.2 Jetson.GPIO库配置
6.2.3 Jetson.GPIO库使用说明
6.3 本章小结
Chapter 7 第7章 Jetson GPIO应用实践
7.1 GPIO控制RGB灯珠
7.2 GPIO控制蜂鸣器
7.3 GPIO控制超声波传感器
7.4 本章小结
Chapter 8 第8章 综合案例:使用Jetson开发AI视觉机器人
8.1 小车底盘控制单元
8.1.1 两轮底盘机械结构
8.1.2 两路电机控制电路
8.1.3 两路电机运动驱动
8.2 两轮小车AI视觉系统
8.2.1 Jetson-Inference实时目标检测实现
8.2.2 Jetson-Inference两轮小车视觉控制系统
8.3 本章小结
推荐阅读

买过这本书的人还买过
读了这本书的人还在读
同类图书排行榜






 购物车
 个人中心